FC—11Los robots planetarios
The Koloni
Deja que los robots hagan el primer paso por nosotros.
Descubrimiento robótico para los planetas
Ellos son los primeros en hacer las preguntas correctas.
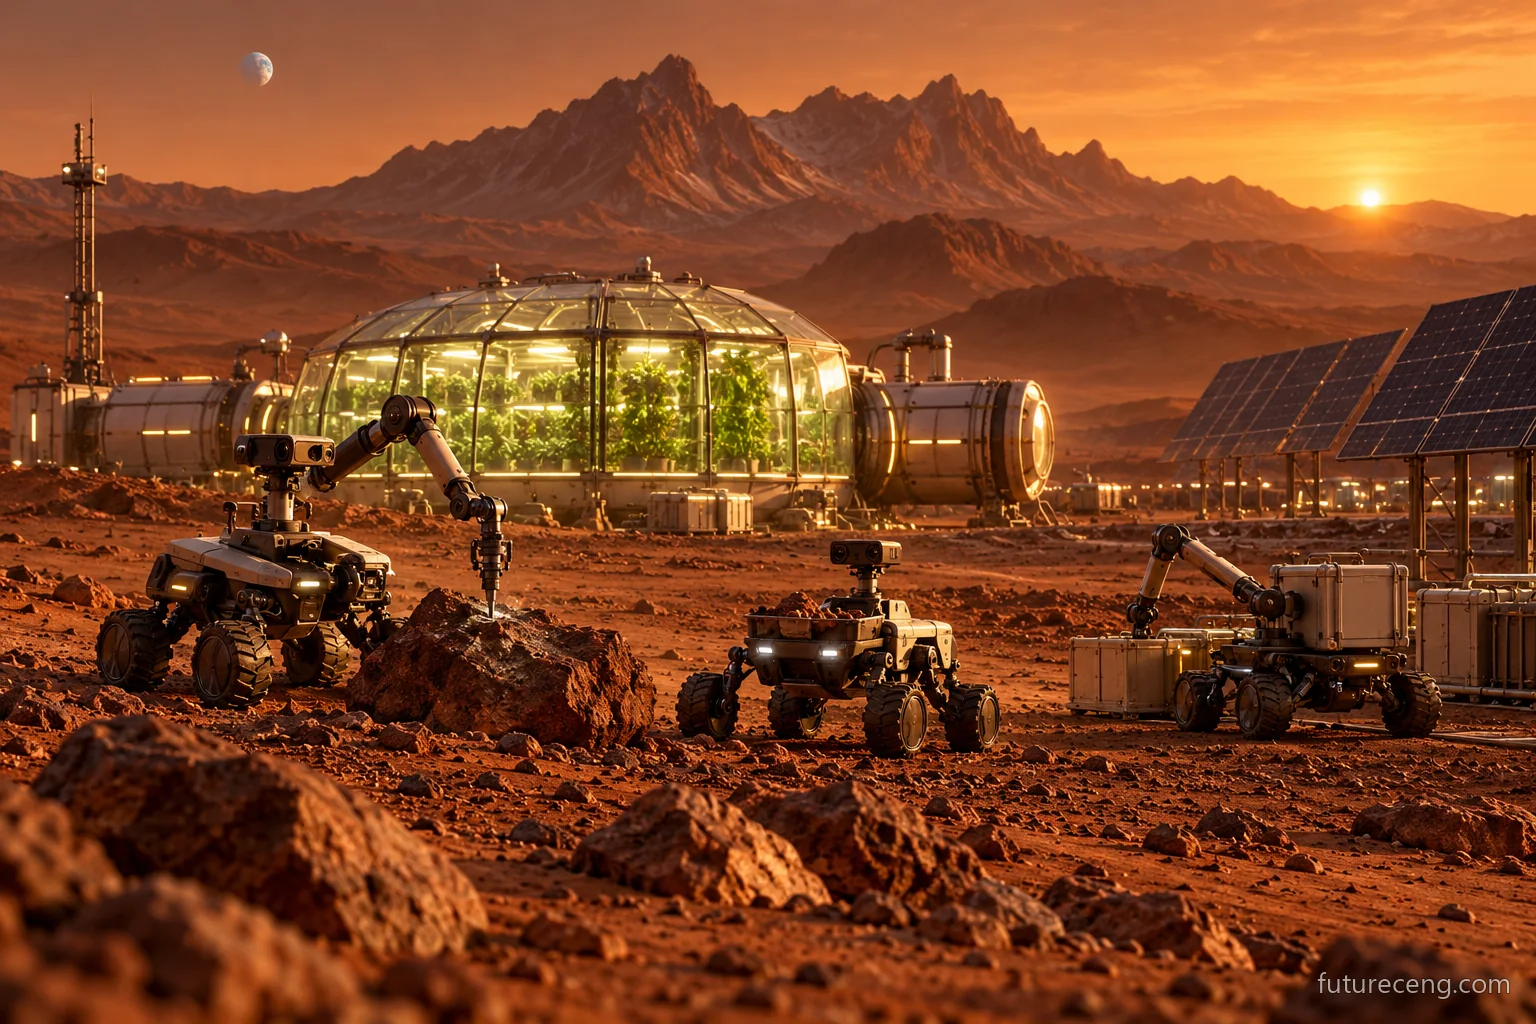
Dos pequeños robots se lanzaron a través de un terreno desconocido. Uno hace un mapa de la superficie mientras que el otro estudia datos energéticos y ambientales. Su primera tarea es aprender dónde una colonia sería inadecuada antes de intentar construir una.
The Koloni, una visión para el futuro de los equipos de robots pequeños para trabajar antes de la colonización humana. Estos robots pueden observar la superficie, comparar diferentes regiones y recopilar preguntas para el diseño del hábitat. El comienzo del sueño no es una gran ciudad, sino información confiable para tomar una decisión. Ya sea bajo tierra o en la superficie, ¿cómo se puede mantener la energía, cuál parte es difícil de mantener? Estas mediciones deben determinar la dirección del diseño.
La idea de una colonia comienza visualmente con edificios; continúa operativamente con mantenimiento, energía e incertidumbre. Así que queremos pensar en robots no solo como herramientas de exploración, sino como un equipo compartiendo tareas repetitivas. Un robot puede observar el medio ambiente mientras continúa su misión; cuando se interrumpe la comunicación, puede determinar qué tarea será pospuesta. Los jardines artificiales, las áreas modulares y el uso de recursos pueden ser temas de investigación que están vinculados a esta arquitectura de misión compartida.
The Koloni no se basa en la suposición de que la humanidad debe abandonar la Tierra. Comprender nuevos entornos, desarrollar sistemas que puedan funcionar remotamente y repensar las necesidades de la vida son en sí mismas metas valiosas. No estamos diciendo que estamos ofreciendo una colonia planetaria en funcionamiento hoy. El primer paso podría ser que dos pequeños robots en la Tierra comparten una misión compartida de mapeo y monitoreo de invernadero. Una gran visión se puede construir sobre un pequeño experimento observable.
¿Podríamos escuchar lo que nos dice el entorno antes de construir un lugar para vivir?
El área específica de este proyecto podría ser explorar cómo funcionan las herramientas limitadas en conjunto, en lugar de un solo robot multi-talento. Cuando el mapeo, el seguimiento de la energía y un pequeño área de cultivo se encuentran en el mismo plan de tareas, las interdependencias entre los sistemas se hacen evidentes. Esta información puede plantear nuevas preguntas más allá de la idea de planetas lejanos, pero también sobre el mantenimiento y el diseño de negocios remotos en áreas difíciles de alcanzar.
Piensa en ello como un sistema.
Cuatro partes.
Una experiencia conectada.
Observe primero.
Los robots pueden tratar de convertir el área de la misión en un mapa compartido. Se registra dónde y en qué condiciones se realizó la medición, separando claramente el área vista del área aún no explorada. Las incertidumbres siguen siendo visibles en el mapa.
Reúne la tarea
La capacidad y el estado energético de cada robot pueden contribuir a la tarea. Detener un coche no significa detener todo el plan; es determinar previamente qué tareas se pueden delegar y cuáles pueden esperar.
Haga un pequeño experimento de vida
En un orden controlado en la Tierra, se puede intentar el monitoreo del invernadero, el transporte modular de piezas o la medición ambiental. El trabajo del robot no es mostrar que resuelve todo el sistema de vida, sino investigar la continuidad de una tarea en particular.
Mueve lo que aprendes de nuevo al diseño
El consumo de energía, las necesidades de mantenimiento y las interrupciones de las comunicaciones se examinarán como parte de la tarea. El siguiente diseño no se alimenta de la imaginación visual, sino de los límites reales encontrados en el pequeño experimento y las grabaciones obtenidas.
 IMAGEN CONCEPTUAL
Piense en el futuro de manera diferente.Antes de vivir en un planeta, entiéndelo.
Escenarios del día a día
Las cuestiones tecnológicas
cuando toca vidas.
Veamos la experiencia prevista a través de la vida diaria.
Dos robots, un mapa
En un experimento en la Tierra, los robots escanean diferentes secciones y combinan sus hallazgos en la misma área. Las observaciones en desacuerdo no se ocultan; se pueden marcar como puntos que deben ser reexaminados. El mapa compartido se remodela con los sabios.
Cuando se interrumpe la comunicación
El equipo probará qué misión continuar y cuándo esperar cuando la conexión no esté en su lugar. Hace que la autonomía sea más significativa que una demostración diseñada como si hubiera comunicación ininterrumpida. Los límites de la misión se pueden reevaluar comparándolos con los registros.
Cuidado con el pequeño jardín
Un robot puede tratar de llevar al otro mientras observa el campo de cultivo controlado. Los datos medioambientales, energéticos y de mantenimiento se pueden evaluar juntos en el mismo diario de tareas. La necesidad de mantenimiento puede alimentar directamente el siguiente diseño.
Cómo cambiar su nombre / The Koloni
La experiencia de hoy,
¿Cuál es el negocio de mañana?
¿Qué tareas puede realizar la experiencia en este trabajo con nuevas herramientas?
Las habilidades de campo en la Tierra se pueden transferir a las mesas de investigación de misiones remotas.
La visión de The Koloni puede abrir nuevas preguntas no sólo a las personas que trabajan en el espacio, sino también a las personas con experiencia en cartografía, agricultura, mantenimiento y gestión remota de campos. El registro uno a uno de las mediciones ambientales, la identificación de paisajes similares en una etapa temprana y la combinación manual de registros robóticos se pueden hacer de manera más automática. En cambio, puede ser importante comprender el contexto de la medición, describir con precisión la necesidad de mantenimiento y evaluar el reparto de tareas entre robots. Las observaciones diarias de un técnico de invernadero o el hábito de un trabajador de campo de notar un registro faltante pueden contribuir a experimentos robóticos controlados en la Tierra. No es necesario esperar trabajo en otro planeta para el primer estudio; preguntas similares pueden ser discutidas en pequeños trabajos de investigación.
Compara el tiempo, la ubicación y la incertidumbre de las mediciones de diferentes robots. Proporciona un registro completo al equipo de investigación para reexaminar áreas inconsistentes en el mapa compartido. La capacidad de interpretar datos de campo y trabajar con información de ubicación se mejora mediante la capacitación en la comprensión de los registros de robots, haciendo visible la diferencia entre un mapa de aspecto hermoso y un registro de investigación confiable.
En un experimento de reproducción controlada, evalúa la información ambiental recopilada por los robots junto con las observaciones diarias. El equipo de investigación es informado de la dificultad de uso, de la necesidad de mantenimiento y de la falta de datos. La experiencia con las plantas y el entorno de trabajo se combina con la alfabetización del sistema robótico; el nuevo papel puede centrarse en comprender qué información funciona realmente en un sistema de control remoto.
El sistema de investigación realiza un seguimiento de los registros de energía, mantenimiento y disponibilidad, determinando qué información necesita el equipo cuando el acceso es difícil. El hábito de las comprobaciones regulares y los informes de fallas abiertas en el lugar de trabajo actual está cambiando a un entorno experimental diferente. Junto con la formación en robótica y sistemas ambientales, puede desempeñar un papel importante en la conexión para informar a los diseñadores de las necesidades invisibles de continuidad del trabajo diario.
¿Dónde está la nueva idea de negocio? La evaluación de datos, los experimentos de invernadero robótico, la simulación y el soporte de mantenimiento remoto se pueden investigar para las instalaciones de investigación en la Tierra. Un equipo primero puede preguntar qué experiencia les falta. Contribuir a la visión planetaria puede comenzar haciendo que una medición específica, un registro de mantenimiento o una experiencia compartida de la misión sean más comprensibles, en lugar de comprometerse a construir todo el espacio vital.
- Salvar manualmente las mediciones ambientales repetidas
- Primero clasificar paisajes similares
- Combine los registros de tareas del robot uno por uno
- Coordinador de tareas para los robots planetarios
- Especialista en simulación de robots
- Cómo utilizar la tecnología del sistema de hábitat remoto
- Especialista en operaciones robóticas de invernaderos
- Evaluación de la calidad de los datos de escaneo
- Planificación y simulación de tareas robóticas
- Seguimiento energético y de mantenimiento
- Interpretación de los datos del medio ambiente
La demanda de empleo depende del desarrollo de las tareas; la evaluación de la ingeniería y el medio ambiente requiere experiencia relevante.
Lea esta transición y otros proyectos en AI 4.0Evidencia junto a la visión
En todo el mundo hoy
¿Hasta dónde hemos llegado?
La NASA CADRE está desarrollando pequeños robots lunares que explorarán de forma autónoma juntos. ARMADAS ofrece un ejemplo de investigación que muestra cómo se pueden combinar piezas modulares con robots.
Estas no son colonias humanas. Oportunidad separada de vincular las tareas de selección de sitios, energía, invernadero y mantenimiento a un plan de tareas común; basar la selección subterránea o superficial en mediciones.
Fuentes primarias · Última verificación 26 de octubre de 2026
Una gran visión. Un primer paso medible.
¿Qué podríamos hacer?
¿Lo intentarás primero?
Mapa de la Tierra, presupuesto de energía y pequeño seguimiento de invernadero con dos pequeños robots. Prueba cómo fue el intercambio de misiones durante la interrupción de comunicación.
Algunas preguntas más buenas
Las preguntas que vale la pena hacer.
¿The Koloni está construyendo una verdadera colonia planetaria?
No, no en esta etapa. El concepto se centra en pequeños equipos de robots que pueden proporcionar información para futuras investigaciones de asentamientos. Las imágenes representan una visión. El primer trabajo concreto podría ser tratar de hacer una tarea limitada juntos en la Tierra, como compartir mapas, rastreo de energía o monitoreo de invernadero. Los resultados podrían alimentar el siguiente diseño.
¿Por qué pensamos en robots pequeños en lugar de un gran robot?
La compartición de tareas por varios vehículos plantea diferentes preguntas para explorar: ¿Qué habilidades se necesitan donde se encuentra un robot, cómo se combina la información? No se supone que sea mejor de todos modos. Los experimentos pequeños pueden comparar los beneficios reales del trabajo y el mantenimiento. Tiene que experimentar con qué enfoque funciona.
¿Está planeando un hábitat en la superficie o bajo tierra?
Esta página no escoge un punto. La idea es basar la decisión de diseño en los datos del entorno estudiado en lugar de una preferencia visual. Los requisitos para las opciones superficiales y subterráneas pueden ser diferentes, y el valor del descubrimiento de robots radica en convertir estas diferencias en preguntas más concretas. El objetivo inicial es ser capaces de producir mejores preguntas.